Il gruppo universitario STAR-BOTS ha sperimentato il coordinamento fra robot reali e virtuali attorno a un bersaglio in rotazione. Una prova a Terra per studiare tecnologie utili alle future operazioni in orbita.
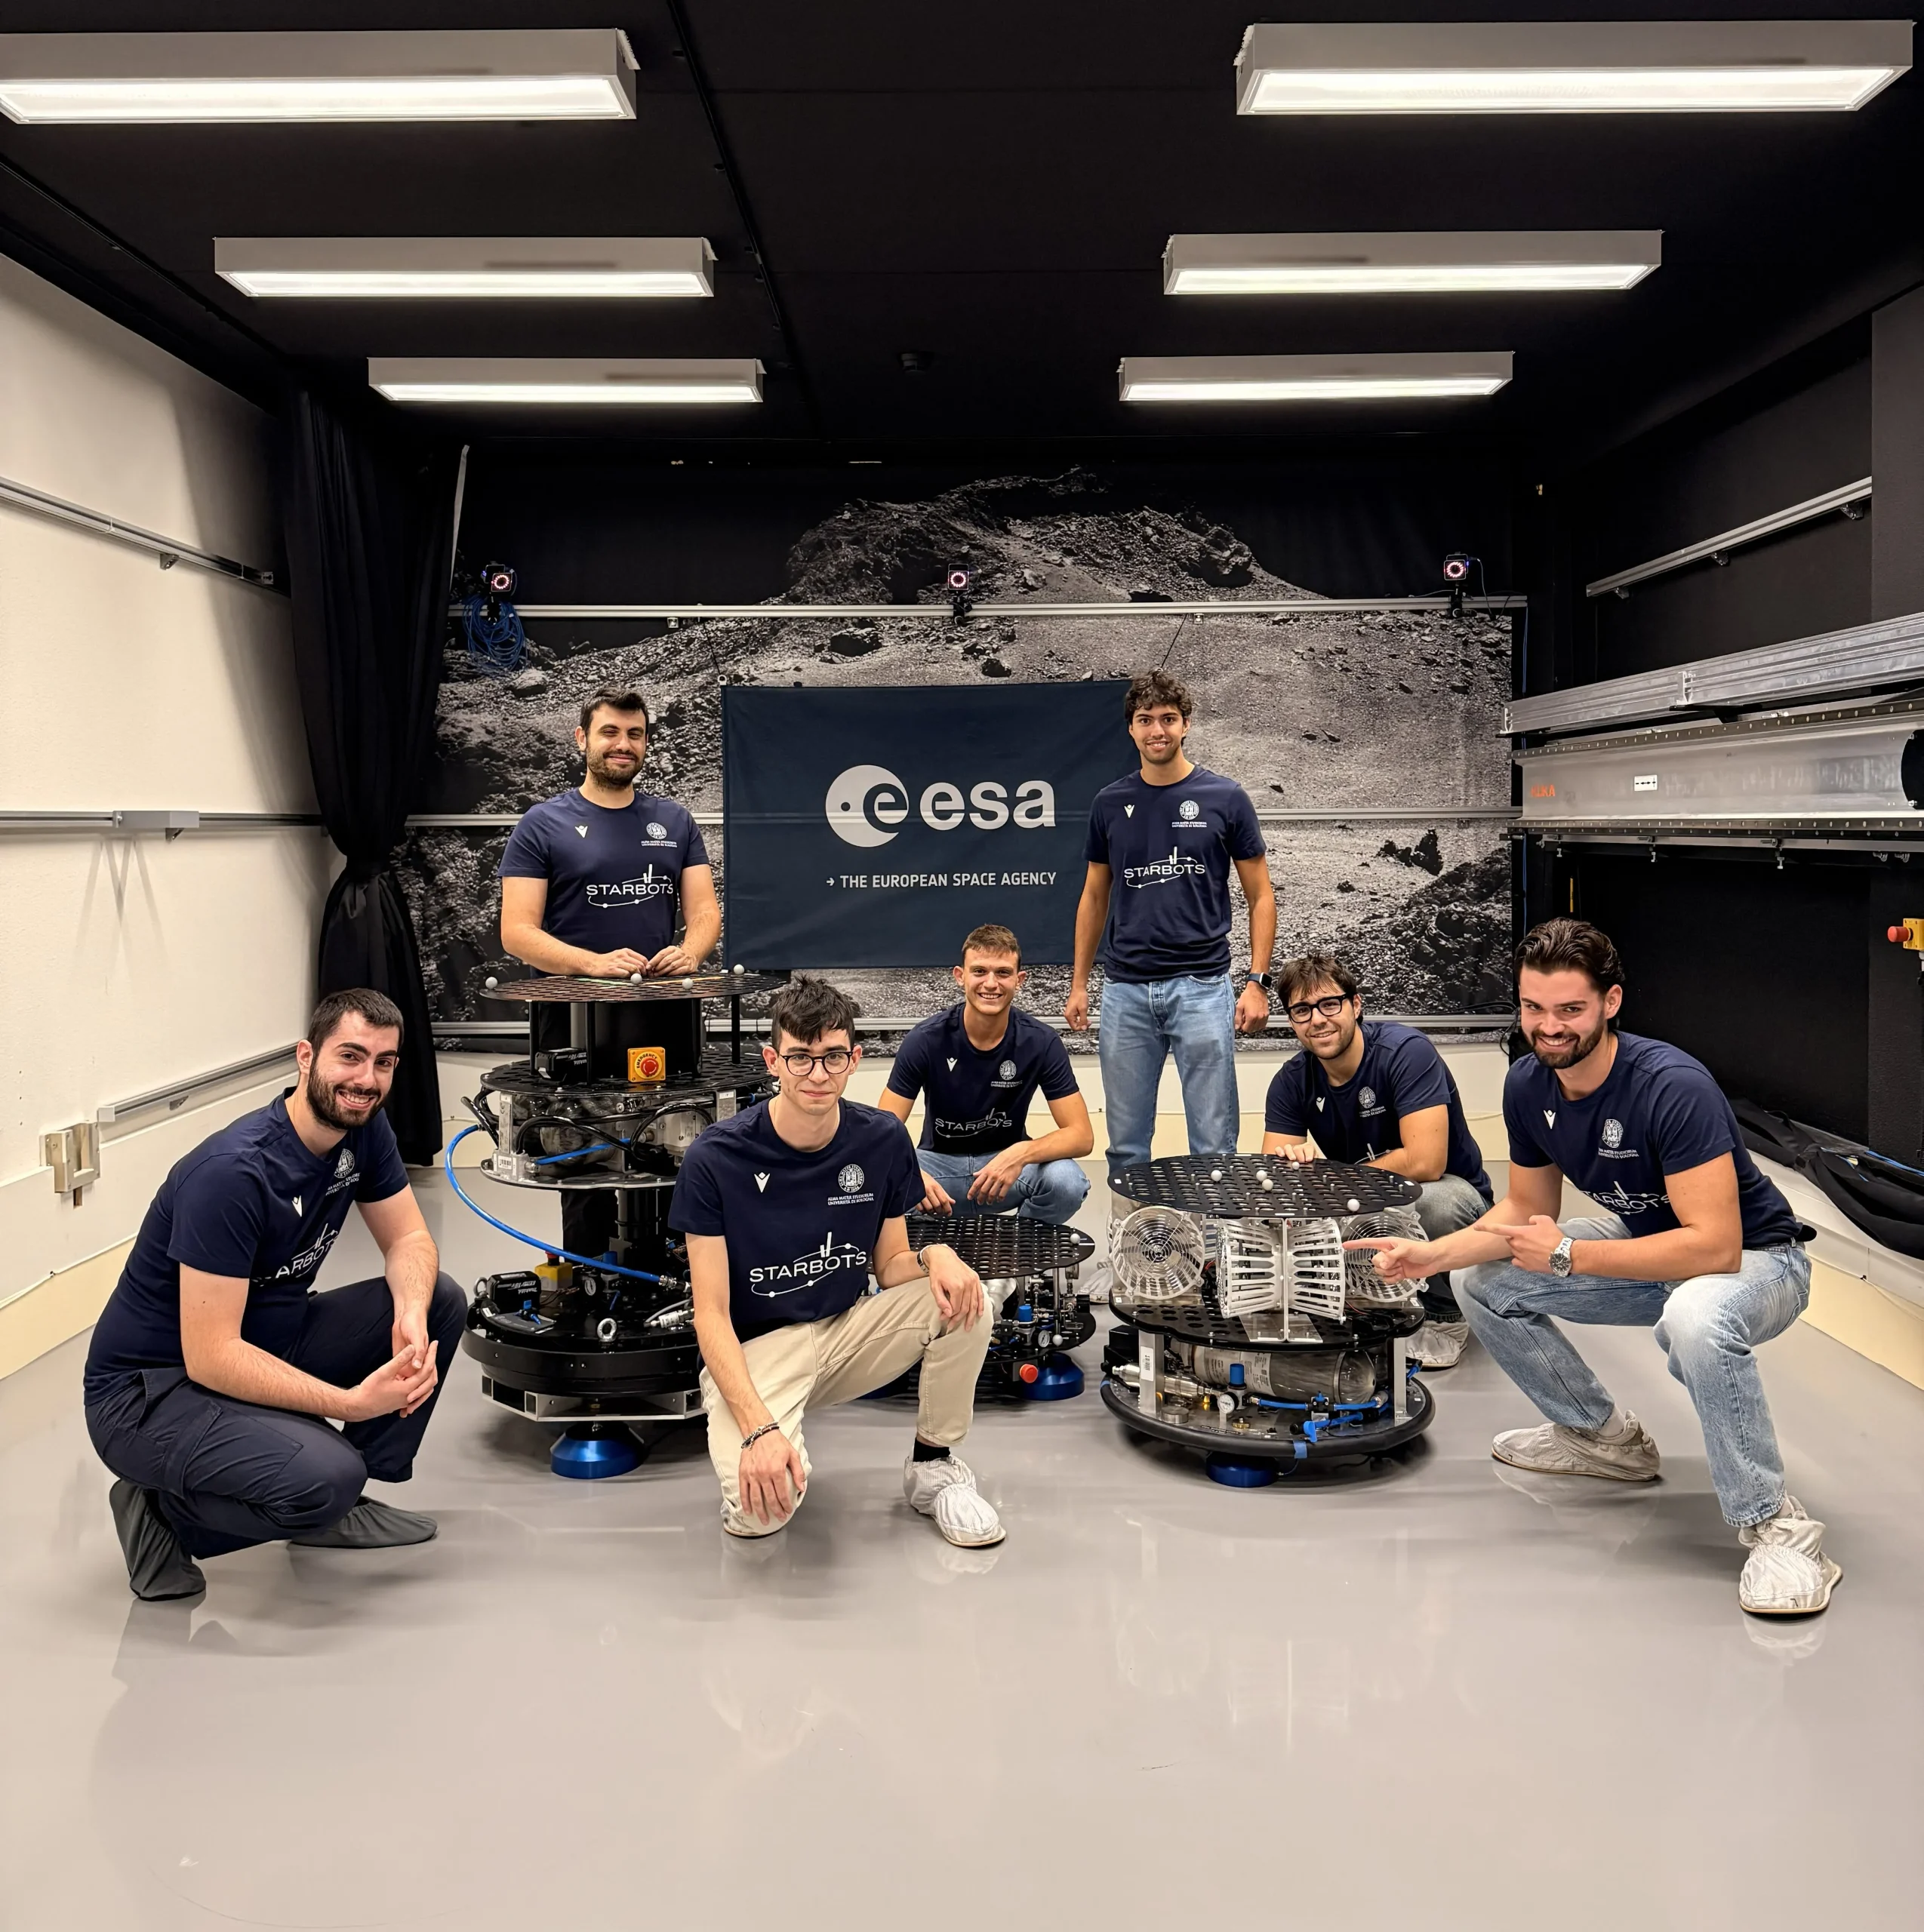
Avvicinarsi a un satellite fuori uso significa raggiungere un oggetto che potrebbe ruotare su sé stesso senza poter collaborare alle manovre. Come disporsi attorno al bersaglio e seguirne il movimento? È il problema affrontato da STAR-BOTS, una squadra di otto studenti, dalla laurea triennale al dottorato, del Dipartimento di Ingegneria dell’Energia Elettrica e dell’Informazione “Guglielmo Marconi” dell’Università di Bologna.
Coordinato dal professor Giuseppe Notarstefano, il progetto sviluppa algoritmi cooperativi di decisione e controllo: le regole con cui più robot organizzano autonomamente i propri movimenti per svolgere un compito comune, formando uno sciame robotico. La selezione per l’ESA Academy Experiments Programme ha permesso agli studenti di mettere alla prova queste strategie nel laboratorio di robotica orbitale dell’Agenzia Spaziale Europea (ESA), nei Paesi Bassi, con accesso alle strutture sperimentali e assistenza tecnica.
Robot reali e virtuali lavorano insieme
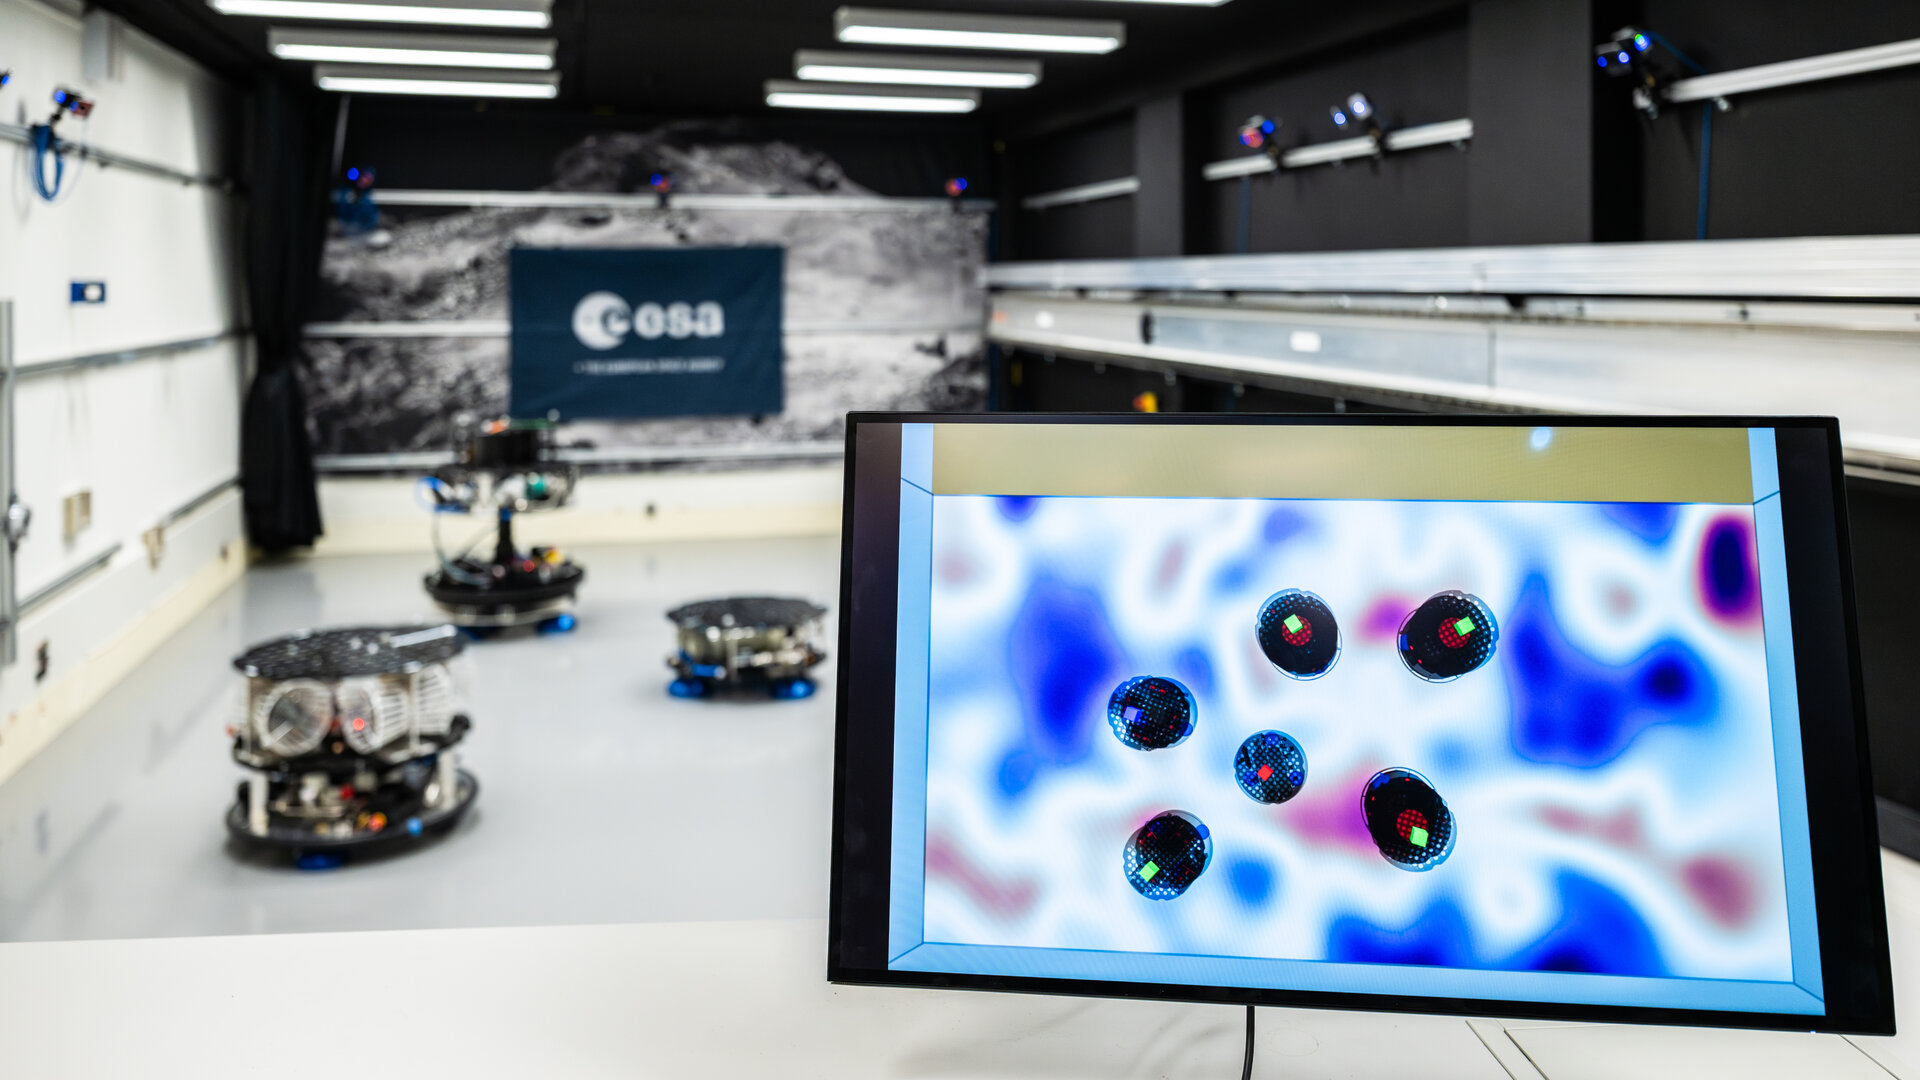
L’esperimento coinvolge cinque robot attorno a un oggetto detto “non cooperativo”: un bersaglio che non aiuta i veicoli incaricati di avvicinarlo, come può accadere a un satellite ormai inattivo, diventato un rifiuto spaziale. Alcuni robot sono fisici, altri esistono nella simulazione al computer; tutti devono coordinarsi nello stesso ambiente sperimentale. Questa combinazione permette di studiare uno sciame più numeroso mantenendo il confronto con il comportamento delle macchine reali.
Guarda il team di studenti STAR-BOTS presso il Laboratorio di Robotica Orbitale dell’ESA. Crediti ESA
Le piattaforme fisiche si muovono su un pavimento estremamente piano, sostenute da sottilissimi cuscini d’aria che riducono fortemente l’attrito. Il sistema riproduce alcuni aspetti del moto libero nello spazio, ma soltanto su un piano: consente quindi di studiare movimenti e coordinamento in due dimensioni, senza ricreare tutte le condizioni di un’operazione orbitale.
Che cosa è stato verificato
Durante la campagna sperimentale, svolta dal 7 al 18 settembre 2026, sono state provate diverse configurazioni, con bersagli sia fermi sia in movimento. Variando le posizioni iniziali dei robot e le caratteristiche del moto dell’oggetto, gli studenti hanno studiato le manovre di avvicinamento e inseguimento, tenendo conto anche dei vincoli dell’ambiente, come le pareti dell’area di prova.
La prima difficoltà è stata trasferire sulle piattaforme reali il software sviluppato e provato in simulazione. Gli adattamenti hanno occupato la prima settimana; risolti i problemi di integrazione, gli esperimenti sono proseguiti secondo il programma.
Nel resoconto pubblicato il 22 ottobre, l’ESA riferisce che sono stati raggiunti i principali obiettivi sperimentali, dimostrando le strategie di controllo cooperativo nelle configurazioni esaminate. I dati raccolti saranno analizzati più a fondo per misurarne le prestazioni e individuare possibili miglioramenti. Non sono ancora riportati valori numerici sulla precisione o sull’affidabilità del sistema.
Un passo verso la rimozione dei rifiuti spaziali
La rimozione attiva dei rifiuti spaziali richiede una sequenza di operazioni delicate: raggiungere l’orbita dell’oggetto, avvicinarsi, determinarne il movimento e infine stabilire un contatto che consenta di modificarne la traiettoria, per esempio per favorirne il rientro nell’atmosfera. Un satellite fuori uso può non essere dotato di punti di aggancio o strumenti che facilitino il recupero: conoscerne posizione e orientamento è quindi essenziale per preparare la cattura.
Il lavoro di STAR-BOTS riguarda le manovre che precedono questo contatto. La cattura e la modifica dell’orbita restano passaggi successivi, ma la capacità di operare insieme vicino a un bersaglio è una delle tecnologie da sviluppare per future missioni con più unità autonome.
[A cura di Daria Guidetti]
fonte: ESA, Swarming robots to tackle space debris